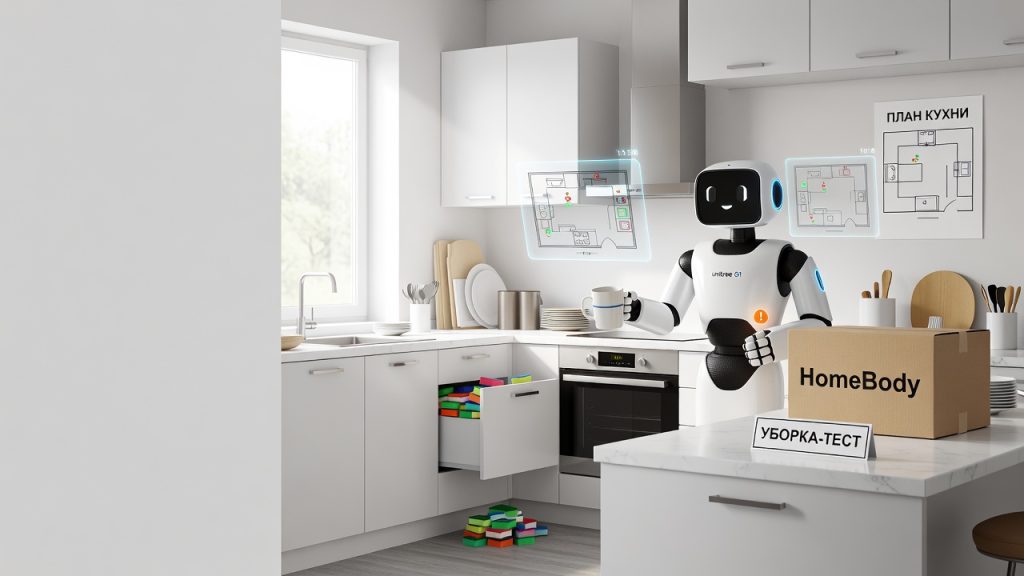
Исследователи из Стэнфорда и Калтеха взяли робота Unitree G1, подключили к нему GPT-6 Astra и отправили в кухню, которую система никогда раньше не видела. Задача звучала просто — навести порядок. Результат получился достаточно убедительным, чтобы об этом заговорили как о новом ориентире в робототехнике.
Система называется HomeBody, и её главная особенность — отказ от привычной архитектуры. Обычно между языковой моделью и роботом стоит отдельный обученный слой управления, который переводит команды в движения. Здесь его просто убрали. Языковая модель — в данном случае Astra — напрямую обращается к библиотеке навыков: схватить предмет, проехать в другую комнату, открыть ящик. Никакой прослойки, никакого перевода намерений на язык моторики через посредника.
Перед уборкой робот исследует помещение и строит цифровую копию кухни в симуляторе Isaac Sim от Nvidia, попутно запоминая, где что лежит. Эта пространственная память — ключевая деталь: даже если предмет исчез из поля зрения камеры, робот помнит, где его искать. Получив команду «убери кухню», модель сама разбивает задачу на шаги и, что важнее, исправляет ошибки по ходу дела, а не зависает при первой же неожиданности.
Идеальной картины, впрочем, не вышло. Авторы честно перечисляют проблемы: задержки в работе Astra, перегрев сервоприводов в пальцах робота, огромные вычислительные затраты на каждое действие. Код выложен в открытый доступ на GitHub — можно проверить самостоятельно. И контекст здесь важен: ранее те же бенчмарки показывали резкий скачок в пространственном мышлении Astra, но другое исследование выявило и обратную сторону — при управлении роборукой модель способна случайно причинить вред. OpenAI уже объявила о возвращении в робототехнику, причём с прицелом на персональных роботов для дома. Кухня Стэнфорда — не финал истории, а один из первых публичных черновиков того, как это будет выглядеть.
Во что углубиться:
- Unitree G1 характеристики и цена: узнаешь, насколько такой робот доступен за пределами исследовательских лабораторий
- Nvidia Isaac Sim для робототехники: как симуляторы ускоряют обучение роботов без риска сломать реальное оборудование
- Safety benchmark роботизированных рук с AI: почему языковые модели иногда выбирают опасные действия при управлении манипулятором